P1126机器人搬重物二十分求助
- 板块题目总版
- 楼主zhueryueqin0852
- 当前回复0
- 已保存回复0
- 发布时间2024/8/5 15:07
- 上次更新2024/8/5 15:54:56
查看原帖
被骇客银狼阻止的越权访问保存失败
P1126机器人搬重物二十分求助

大佬们帮帮我吧!
题目:
机器人搬重物
题目描述
机器人移动学会(RMI)现在正尝试用机器人搬运物品。机器人的形状是一个直径 1.6 米的球。在试验阶段,机器人被用于在一个储藏室中搬运货物。储藏室是一个 N×M 的网格,有些格子为不可移动的障碍。机器人的中心总是在格点上,当然,机器人必须在最短的时间内把物品搬运到指定的地方。机器人接受的指令有:
- 向前移动 1 步(
Creep); - 向前移动 2 步(
Walk); - 向前移动 3 步(
Run); - 向左转(
Left); - 向右转(
Right)。
每个指令所需要的时间为 1 秒。请你计算一下机器人完成任务所需的最少时间。
输入格式
第一行为两个正整数 N,M (1≤N,M≤50),下面 N 行是储藏室的构造,0 表示无障碍,1 表示有障碍,数字之间用一个空格隔开。接着一行有 4 个整数和 1 个大写字母,分别为起始点和目标点左上角网格的行与列,起始时的面对方向(东 E,南 S,西 W,北 N),数与数,数与字母之间均用一个空格隔开。终点的面向方向是任意的。
输出格式
一个整数,表示机器人完成任务所需的最少时间。如果无法到达,输出 −1。
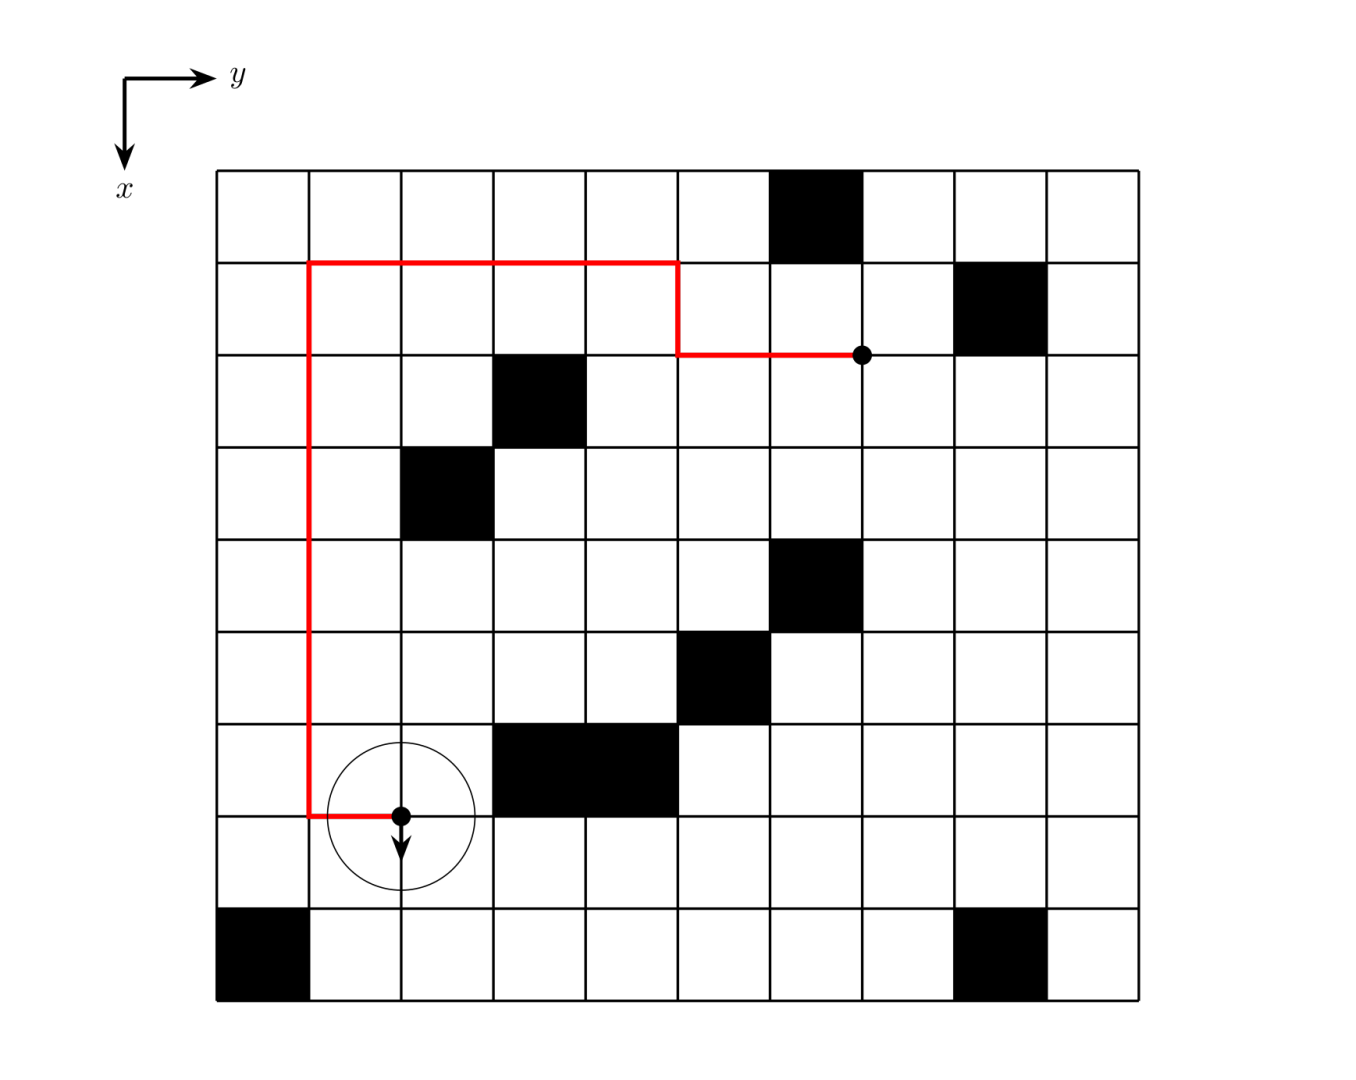
样例 #1
样例输入 #1
9 10
0 0 0 0 0 0 1 0 0 0
0 0 0 0 0 0 0 0 1 0
0 0 0 1 0 0 0 0 0 0
0 0 1 0 0 0 0 0 0 0
0 0 0 0 0 0 1 0 0 0
0 0 0 0 0 1 0 0 0 0
0 0 0 1 1 0 0 0 0 0
0 0 0 0 0 0 0 0 0 0
1 0 0 0 0 0 0 0 1 0
7 2 2 7 S
样例输出 #1
12
代码:
#include <bits/stdc++.h>
using namespace std;
int n,m,sx,sy,tx,ty,cnt;
char f;
int dir[3]={1,2,3},mp[10005][10005],mx[4]={0,1,2,3};
struct node{
	int x;
	int y;
	int front;
};
void bfs(int x,int y,int t){
	queue<node>q;
	node tmp={x,y};
	q.push(tmp);
	while(!q.empty()){
		tmp=q.front();
		q.pop();
		for(int j=0;j<4;j++){
			t=mx[j];
			int ux=tmp.x,uy=tmp.y,ut=tmp.front;
			if(ux==tx&&uy==ty)return ;
			cnt++;
			for(int i=0;i<3;i++){
				int nx=ux+dir[i];
				int ny=uy+dir[i];
				int nt=mx[j];
				if(nx>0&&nx<=n&&ny>0&&ny<=m&&mp[nx][ny]==0){
					mp[nx][ny]=1;
					tmp.front=nt,tmp.x=nx,tmp.y=ny;
					q.push(tmp);
				}
			}
		}
	}
	return ;
}
int main(){
	cin>>n>>m;
	int l;
	for(int i=1;i<=n;i++){
		for(int j=1;j<=m;j++){
			cin>>mp[i][j];
		}
	}
	cin>>sx>>sy>>tx>>ty>>f;
	mp[sx][sy]=1;
	if(f=='E')l=1;
	if(f=='S')l=2;
	if(f=='W')l=3;
	if(f=='N')l=0;
	bfs(sx,sy,l);
	cout<<cnt;
	return 0;
}
加载中...